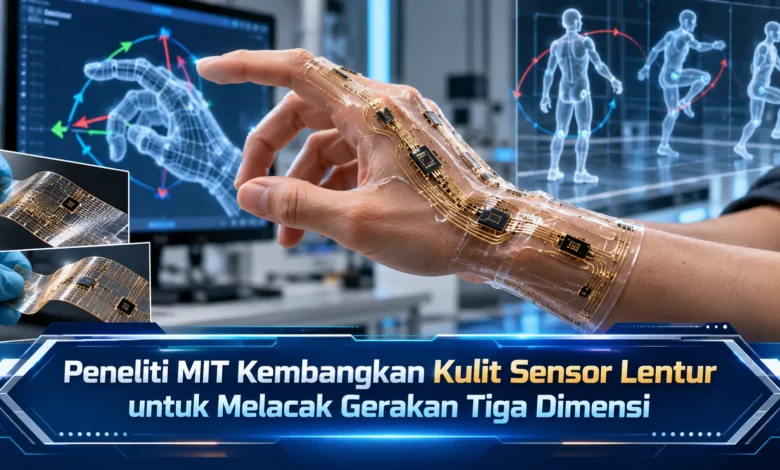
Peneliti Massachusetts Institute of Technology (MIT) mengembangkan material sensor lentur yang mampu melacak perubahan bentuk dan gerakan dalam ruang tiga dimensi secara digital. Penelitian yang diumumkan pada 8 Oktober 2026 ini memperkenalkan lembaran silikon fleksibel dengan serat optik khusus yang dapat mendeteksi pembengkokan, peregangan, dan perubahan permukaan. Melalui algoritma komputasi, informasi cahaya dari serat tersebut diubah menjadi representasi bentuk tiga dimensi yang mengikuti gerakan material. Inovasi TEKNOLOGI ini berpotensi mendukung rehabilitasi medis, virtual reality, permainan interaktif, dan pengendalian robot jarak jauh tanpa mengandalkan sensor kaku yang dapat membatasi kenyamanan pengguna.
Inovasi Peneliti MIT Hadirkan Material Pintar Pelacak Bentuk
Kemajuan TEKNOLOGI sensor menciptakan beragam manfaat tambahan dalam mengukur gerakan manusia dan perubahan bentuk material. Salah satu perkembangan tersebut adalah penelitian terbaru para insinyur Massachusetts Institute of Technology atau MIT. Para insinyur berhasil mengembangkan lembaran sensor yang lunak dan mampu mengenali perubahan bentuk dalam ruang tiga dimensi. Tidak seperti sistem penangkap gerakan yang mengandalkan sensor kaku, pendekatan ini menyusun serat optik fleksibel pada material silikon. Saat lembaran mengalami perubahan bentuk, sistem menganalisis perubahan cahaya untuk merekonstruksi bentuk material secara digital. Inovasi ini berpotensi memperluas penggunaan sensor pada perangkat wearable, sistem rehabilitasi, dan teknologi interaktif.
Dalam publikasi penelitian tersebut, material baru ini dipersiapkan sebagai permukaan sensor yang dapat mengikuti pembengkokan serta perubahan bentuk objek. Anggota tim pengembangan, Qifan Yu, menyampaikan bahwa permukaan yang sepenuhnya lunak diharapkan mampu mendukung interaksi yang lebih aman dengan manusia maupun lingkungan lunak. Konsep pengembangan ini merupakan bagian penting dari penelitian karena perangkat pemantauan gerakan banyak menggunakan komponen yang tidak menghambat pergerakan. Dengan menggunakan bahan yang lentur, sensor dirancang untuk menyesuaikan permukaan yang tidak rata. Meskipun demikian, penelitian ini masih berada pada tahap pengembangan eksperimental. Penggunaan secara luas masih menuntut penyempurnaan perangkat keras dan pengujian tambahan.
Cara Kerja Kulit Sensor MIT Menggunakan Serat Optik Fleksibel
Untuk memahami cara kerja sensor tersebut, penting untuk memahami fungsi serat optik yang dipasang pada lembaran silikon. Lembaran fleksibel tersebut mengandalkan sejumlah serat optik lunak yang ditata dalam pola berkelok atau zigzag. Saluran penghantar cahaya tersebut berfungsi untuk menghantarkan cahaya melalui struktur yang mengikuti deformasi material. Ketika lembaran berubah bentuk, susunan serat juga mengikuti perubahan geometri. Perubahan tersebut memengaruhi pola cahaya yang melewati saluran optik. Berkat pengukuran perubahan intensitas cahaya, sistem mengumpulkan informasi mengenai kondisi material. Hasil pengukuran tersebut kemudian dianalisis menggunakan algoritma untuk memperkirakan bentuk permukaan dalam ruang tiga dimensi.
Di antara karakteristik penting teknologi tersebut adalah penggunaan serat optik dari material lunak, bukan kabel kaca kaku seperti pada banyak sistem optik konvensional. Kelompok pengembang mengembangkan waveguide menggunakan inti karet transparan yang dibungkus material luar berwarna gelap. Bagian samping serat diproses agar perubahan pembengkokan menghasilkan perbedaan pola hamburan cahaya. Melalui pendekatan ini, sistem dapat membedakan arah pembengkokan yang berbeda. Fungsi tersebut penting karena gerakan tiga dimensi memerlukan pemahaman terhadap perubahan arah, kelengkungan, dan orientasi permukaan. Tanpa informasi tersebut, rekonstruksi bentuk mungkin menjadi kurang akurat. Atas dasar tersebut, desain jalur cahaya memainkan peranan penting dalam memperbaiki kualitas pemantauan gerakan.
Pemrosesan Data Optik Memungkinkan Rekonstruksi Bentuk Material
Tidak hanya mengandalkan komponen fisik, keberhasilan sensor MIT juga didukung oleh kemampuan pemrosesan data. Informasi optik yang diperoleh dari setiap serat tidak langsung membentuk tampilan tiga dimensi. Dalam membangun representasi bentuk, tim peneliti menggunakan algoritma yang memetakan perubahan intensitas cahaya dengan deformasi material. Berkat metode pengolahan tersebut, komputer menghitung bagaimana permukaan membengkok pada berbagai titik. Keluaran sistem dapat ditampilkan sebagai model tiga dimensi yang merepresentasikan gerakan material. Strategi komputasi tersebut mendukung pemantauan perubahan bentuk tanpa memerlukan pemasangan sensor elektronik kaku pada setiap bagian permukaan.
Dalam pengujian prototipe, tim MIT memanfaatkan lembaran silikon berukuran sekitar 16 sentimeter kali 16 sentimeter dengan ketebalan sekitar 0,5 sentimeter. Prototipe sensor ini memiliki 14 jalur optik untuk mengumpulkan perubahan bentuk. Berdasarkan hasil pengujian yang dilaporkan, sistem mampu merekonstruksi bentuk dengan kesalahan rekonstruksi kurang dari 0,5 sentimeter pada kondisi uji tertentu. Tahap rekonstruksi bentuk dijalankan menggunakan perangkat komputasi eksternal dengan kecepatan sekitar tiga frame per detik. Tingkat performa ini menunjukkan kemampuan awal sistem, tetapi belum menandakan bahwa teknologinya telah mencapai performa optimal untuk seluruh aplikasi. Untuk penggunaan interaktif, peningkatan kecepatan pemrosesan masih menjadi bagian penting dari pengembangan berikutnya.
Kulit Sensor MIT Berpotensi Membantu Rehabilitasi dan Terapi Fisik
Bagian dari manfaat potensial yang penting dari kulit sensor MIT adalah pemantauan gerakan dalam rehabilitasi medis. Ketika seseorang menjalani rehabilitasi, tenaga kesehatan biasanya memerlukan informasi mengenai kemampuan pasien menggerakkan anggota tubuh. Sebagai contoh, pasien yang mengalami cedera lengan dapat diarahkan melakukan gerakan tertentu untuk memperbaiki fleksibilitas. Berkat pengembangan sensor lentur yang dipasang mengikuti permukaan tubuh, perubahan gerakan diharapkan mampu dicatat secara lebih terstruktur. Data gerakan ini kemudian berguna untuk tenaga kesehatan meninjau perkembangan pasien antarsesi terapi. Melalui pendekatan tersebut, proses rehabilitasi dapat didukung oleh informasi tambahan yang berguna bagi penilaian kemajuan.
Meskipun demikian, penerapan sensor dalam bidang kesehatan tidak serta-merta membuktikan kesiapan perangkat untuk penggunaan klinis. Sebelum digunakan pada pasien, sistem memerlukan pengujian tambahan mengenai akurasi, kenyamanan, dan keamanan material. Selain itu, variasi bentuk tubuh serta jenis gerakan perlu diperhitungkan agar hasil pengukuran tetap bermanfaat bagi pengguna yang berbeda. Profesional rehabilitasi juga sebaiknya mengevaluasi informasi sensor bersama pemeriksaan langsung, bukan menjadikan hasil digital sebagai satu-satunya dasar keputusan. Dalam perkembangan saat ini, sistem MIT masih dikembangkan sebagai prototipe penelitian yang memperlihatkan potensi. Meskipun demikian, arah pengembangan tersebut membuka peluang penggunaan perangkat wearable yang lebih fleksibel untuk mendukung kegiatan pemulihan.
Virtual Reality dan Robotika Menjadi Peluang Penggunaan Sensor MIT
Selain bidang kesehatan, kulit sensor lentur MIT juga memiliki potensi penggunaan dalam virtual reality dan permainan digital. Ketika menggunakan perangkat pelacak gerakan biasa, pengguna sering menggunakan sensor yang dilekatkan pada bagian tubuh tertentu. Beberapa sistem yang tersedia, komponen sensor yang kaku dapat memengaruhi kenyamanan ketika gerakan dilakukan secara intensif. Berkat rancangan MIT, gerakan permukaan tubuh berpotensi dipantau menggunakan bahan yang mengikuti bentuk tubuh. Dalam penerapan yang dibayangkan, sensor dapat dipasang pada pakaian khusus untuk menggerakkan karakter dalam permainan virtual. Saat tubuh mengalami perubahan posisi, sistem berpotensi dapat memetakan perubahan bentuk menjadi respons pada lingkungan digital.
Penggunaan potensial berikutnya adalah pengendalian robot jarak jauh atau teleoperation. Ketika menjalankan robot dari lokasi berbeda, operator manusia mengandalkan informasi gerakan tubuh untuk mengendalikan tindakan mesin. Melalui material yang dapat membaca perubahan bentuk secara tiga dimensi, gerakan pengguna berpotensi diterjemahkan menjadi perintah robot yang sesuai dengan gerakan manusia. Pendekatan tersebut dapat membantu pengembangan antarmuka manusia dan mesin dalam berbagai bidang. Walaupun begitu, penggunaan nyata memerlukan sistem pemrosesan yang responsif dan mekanisme kendali yang aman. Oleh sebab itu, teknologi MIT masih perlu dikembangkan sebelum diintegrasikan secara luas pada robot operasional maupun perangkat permainan komersial.
Masa Depan Teknologi Sensor Fleksibel untuk Kesehatan dan Robotika
Inovasi kulit sensor lentur oleh MIT merupakan langkah penting dalam dunia TEKNOLOGI pemantauan gerakan tiga dimensi. Melalui penggunaan serat optik fleksibel dan algoritma rekonstruksi bentuk, material tersebut mampu membaca perubahan permukaan ketika dibengkokkan. Kemampuan fleksibel yang lunak membuka peluang penggunaan dalam rehabilitasi, virtual reality, gaming, dan robotika. Walaupun begitu, prototipe masih memiliki sejumlah keterbatasan, termasuk ketebalan material, kemampuan pemrosesan, dan integrasi komponen elektronik. Pengembangan selanjutnya diharapkan mencakup sensor yang lebih tipis, peningkatan kecepatan, dan perangkat elektronik yang lebih fleksibel. Jika tantangan tersebut dapat diatasi, teknologi ini dapat mendukung perangkat pemantauan gerakan yang lebih mudah digunakan. Menurut pandangan Anda, apakah kulit sensor seperti ini dapat meningkatkan kenyamanan dalam rehabilitasi dan pengalaman virtual reality? Bagikan pendapat Anda mengenai inovasi sensor MIT.